
Selectiegids voor UAV-druksensoren voor drone-hoogte, luchtsnelheid en vluchtcontrole
Datum: 2026-09-24
Op 1,5 km hoogte vertaalt een barometrische fout van 10 hPa zich in een hoogtefout van ongeveer 84 meter. Voor een UAV met vaste vleugels die terreinvolgende missies uitvoert, is die marge het verschil tussen een schone pass en een gecontroleerde crash. UAV-druksensoren zijn de instrumenten die de vluchtleider vertellen waar het vliegtuig zich in de atmosfeer bevindt, en het selecteren van de juiste moet gebaseerd zijn op meetbare specificaties, niet op datasheet-marketing.
Wat UAV-druksensoren eigenlijk meten
UAV-druksensoren leveren drie kernmetingen: barometrische hoogte, luchtsnelheid en verticale snelheid. Elke meting vereist een andere sensorconfiguratie, en het scheiden van deze functies vroeg in het ontwerpproces scheelt maanden aan integratiewerk.
De barometrische hoogte komt van een absolute druksensor. De vluchtcontroller converteert de statische poortdruk naar hoogte met behulp van een standaard atmosfeermodel. Een absolute sensor met een volledig bereik van 110 kPa dekt het zeeniveau tot ongeveer 10.000 meter, wat voldoende is voor de meeste commerciële UAV-operaties.
Luchtsnelheid maakt gebruik van een drukverschilsensor. Een pitotbuis genereert lage druk door voorwaartse beweging, en de sensor leest de drukspleet tussen de statische poort en de pitotbuis. De resulterende deltadruk is evenredig met het kwadraat van de luchtsnelheid. Voor drones met kruissnelheden onder de 10 m/s is een microdruksensor met een volledig bereik onder de 1 kPa essentieel omdat de deltadruk bij die snelheden slechts een paar honderd pascal bedraagt.
De verticale snelheid wordt doorgaans afgeleid door het hoogtesignaal te differentiëren. Sommige vluchtcontrollers combineren de druksensor met een traagheidsmeeteenheid om ruis te onderdrukken, maar de druksensor blijft de primaire gegevensbron.
Grondeffectdetectie is een ander gebruiksscenario. Naarmate de UAV het landingsoppervlak nadert, verandert het drukprofiel onder de rotorwassing. Een differentiële sensor met een bereik van 0 tot 0,5 kPa en een snelle responstijd levert de gegevens die nodig zijn voor een soepel landingsalgoritme.
| Functie | Sensortype | Typisch bereik | Uitvoerformaat | Kritieke spec |
| Barometrische hoogte | Absoluut | 30 tot 110 kPa | Digitaale I2C | Lage langetermijndrift |
| Airspeed | Differentieel | 0 tot 1 kPa | Analoog of digitaal | Gevoeligheid voor laag bereik |
| Verticale snelheid | Absoluut | 30 tot 110 kPa | Digital | Lage geluidsdichtheid |
| Detectie van grondeffect | Differentieel | 0 tot 0,5 kPa | Analoog | Snelle responstijd |
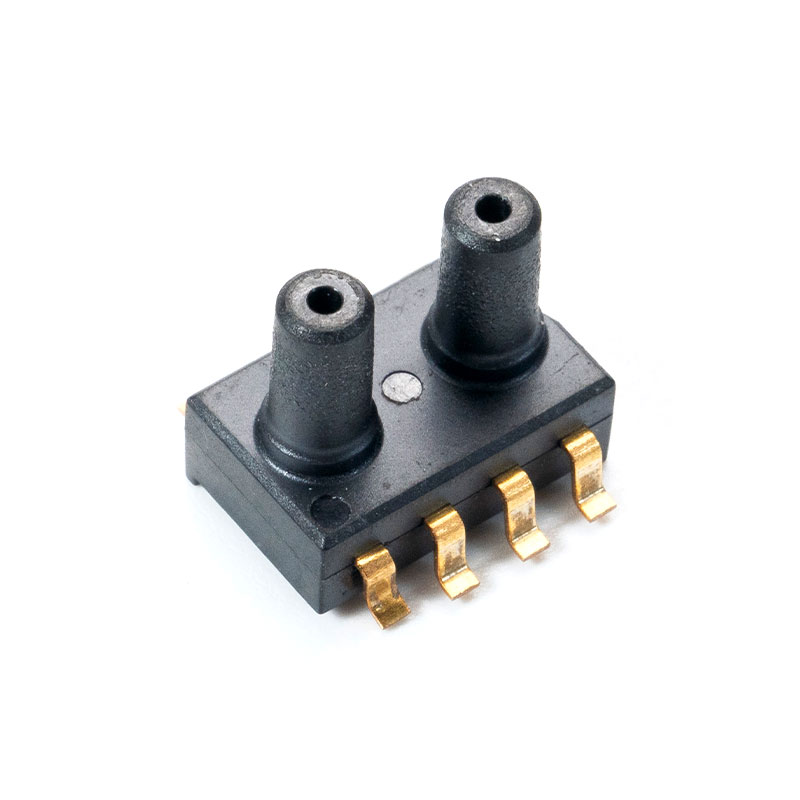
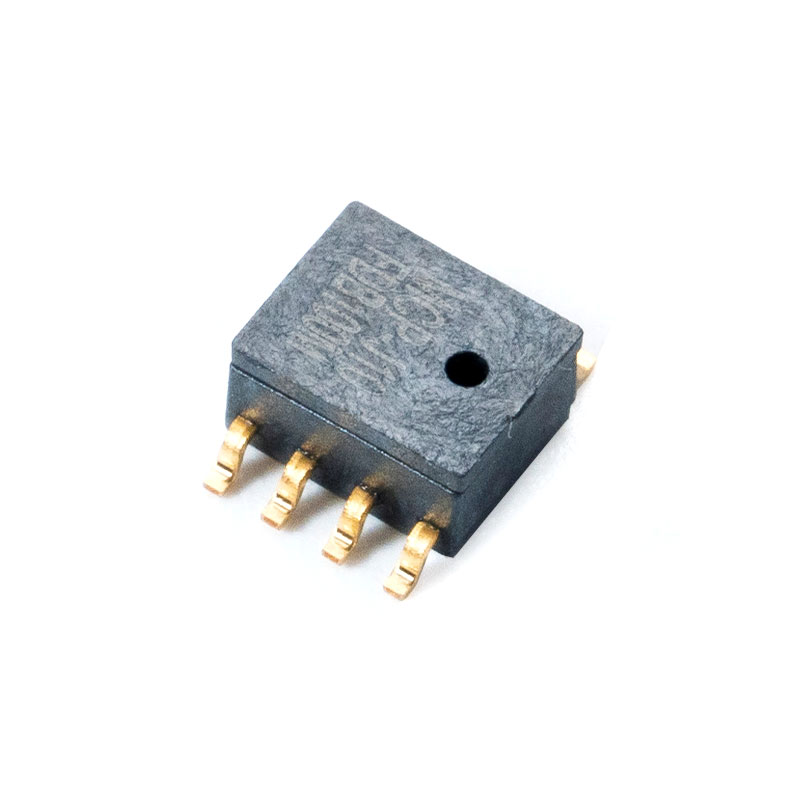
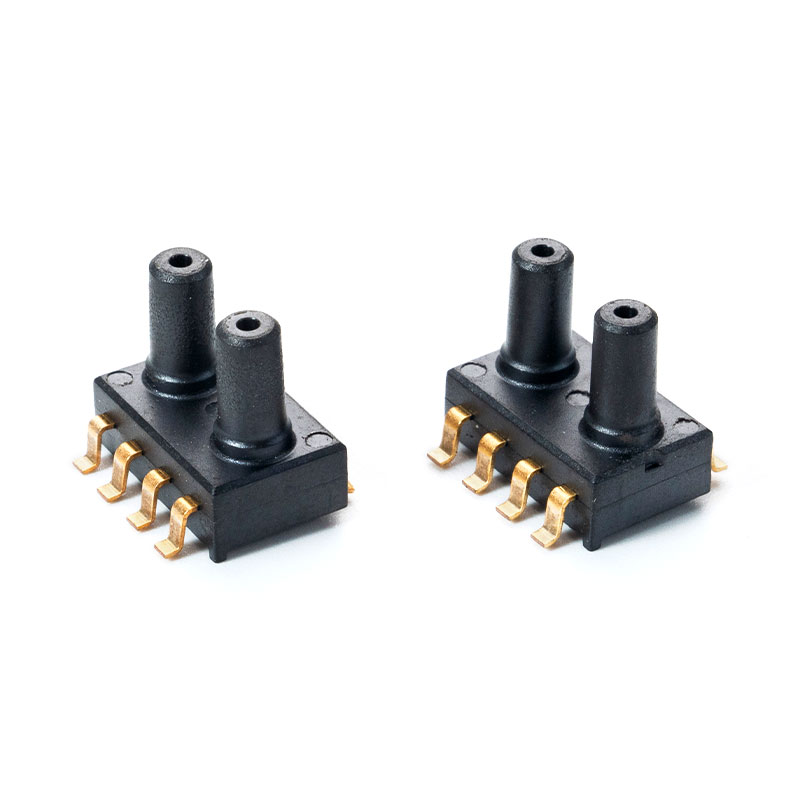 MCP-H21 Druksensor voor drones Beschrijvingen De MCP-H21-serie is een klein pakket (SOP) met dubbele poorten, dat signaalversterking, niet-lineariteit en temperatuurcompensatie integreert voor s... Bekijk Product →
Vijf microdruksensorspecificaties die van belang zijn voor drone-ontwerp
Vijf specificaties bepalen of een druksensor echt werkt voor een drone: meetbereik, nauwkeurigheid, uitvoerformaat, verpakking en thermische stabiliteit. Vergrendel deze vijf waarden voordat u met de PCB-indeling begint.
- Meetbereik - Voor hoogte moet het absolute bereik 30 tot 110 kPa bedragen. Voor de luchtsnelheid moet het differentiële bereik zo worden gedimensioneerd dat het verwachte vluchtbereik 50 tot 70 procent van de volledige schaal gebruikt.
- Nauwkeurigheid - Een outputspecificatie van 0,2 procent op volledige schaal is voldoende voor hoogtebehoud, maar de offsetfout is belangrijker dan de lineariteit. Een FSS-offset van 0,1 procent op de basisreferentie levert meerdere meters schijnbare hoogtefout op.
- Uitvoerformaat - Digitale I2C vereenvoudigt de bedrading en verwijdert het compensatiealgoritme van de vluchtcontroller. Analoge uitvoer blijft nuttig voor op maat gemaakte stuurautomaatkaarten met een ADC met hoge resolutie en een zuivere analoge front-end.
- Pakket - Surface-mount (SOP)-verpakking is verplicht voor productievluchtcontrollers. DIP- of SIP-pakketten werken voor benchtop-testen, maar worden zelden gebruikt bij de assemblage van volume-drones.
- Dermische stabiliteit - Thermische compensatie in de fabriek op meerdere temperatuurpunten zorgt ervoor dat de nauwkeurigheid over het gehele werkingsbereik stabiel blijft.
The precisie van de verschildruksensor aangeboden door de MemsTech MCPh20- en MCPh21-familie is direct geschikt voor luchtsnelheid- en grondeffectmetingen op multirotor- en vaste-vleugelplatforms.
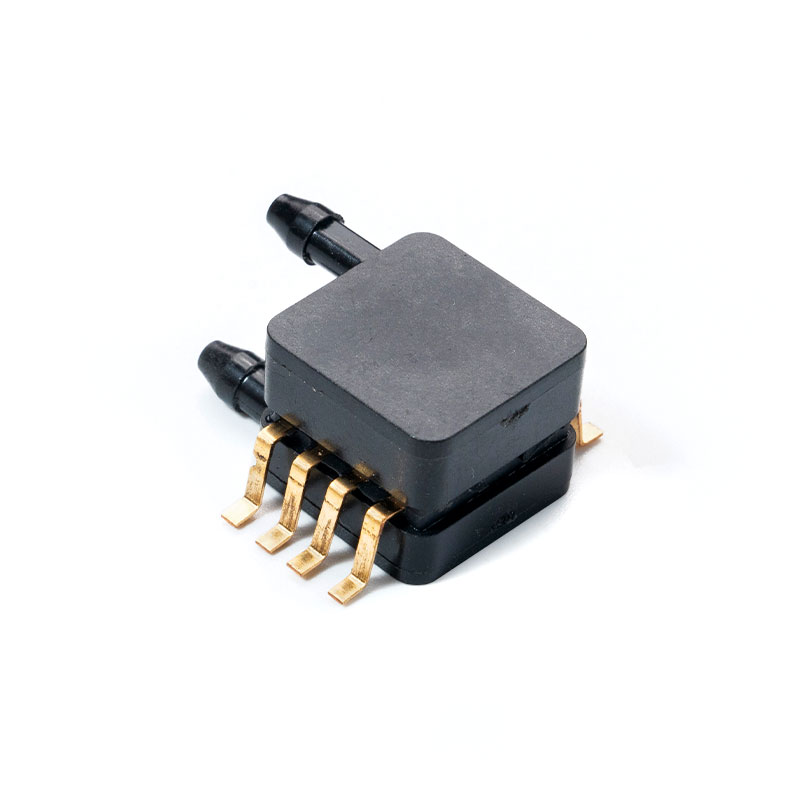
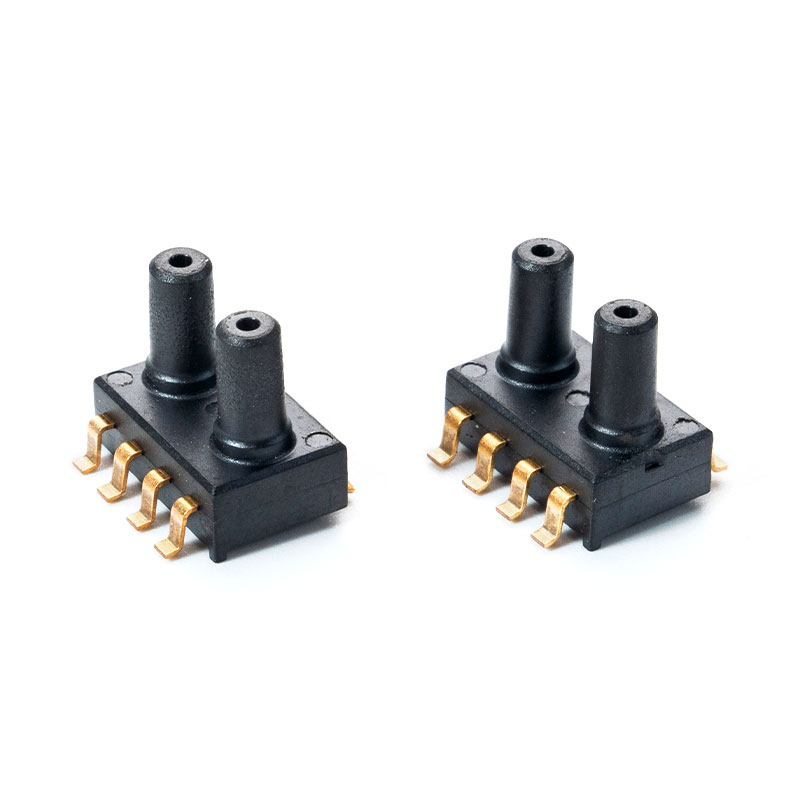 DPT-R8 Micro-druksensor Inleiding Het onderwerp van dit document zijn de functionele kenmerken van de drukverschiltransmitter gebaseerd op de druksensoren uit de Honeywell ABP-serie. Bekijk Product →
Digitale versus analoge uitgang: de interface voor uw vluchtcontroller kiezen
Digitale I2C-uitvoer is nu de standaard voor UAV-druksensoren omdat hierdoor de kalibratiewerklast van de vluchtcontroller wordt verplaatst. Analoge uitvoer is nog steeds van belang voor aangepaste stuurautomaatontwerpen waarvoor onbewerkte sensorgegevens nodig zijn.
Digitale I2C-sensoren leveren rechtstreeks gekalibreerde druk- en temperatuurgegevens, waardoor de processorbelasting wordt verminderd en de noodzaak van een nauwkeurig analoog front-end wordt geëlimineerd. De vluchtcontroller leest gecompenseerde waarden zonder kalibratieberekeningen uit te voeren. Dit is de eenvoudigste weg naar betrouwbare hoogte- en luchtsnelheidsgegevens in een compacte UAV-vluchtstack.
Analoge sensoren voeren een spanning uit die lineair evenredig is met de druk. Als de stuurautomaat al een 16-bits ADC met een stabiele referentiespanning heeft, kan een analoge sensor een lagere latentie bieden. Het ESC-schakelgeluid van motoraandrijvingen met een hoge stroomsterkte kan echter de analoge drukmetingen verstoren, vooral in multirotorconfiguraties met vier of meer ESC's. Latentie is een andere onderscheidende factor. Digitale I2C-sensoren rapporteren doorgaans op 1 kHz, wat snel genoeg is voor de meeste vluchtcontrollers. Analoge sensoren hebben in wezen geen protocollatentie omdat de waarde onmiddellijk op de uitgangspin verschijnt.
- Digitale I2C - Tweedraadsbus, ingebouwde temperatuurcompensatie, lagere EMI-gevoeligheid, eenvoudigere bedrading in compacte stapels.
- Analoge spanning - Enkele uitgangspin, vereist externe ADC, volledige controle over de kalibratiecurve, lagere componentkosten voor eenvoudige ontwerpen.
Temperatuurafwijking: de verborgen oorzaak van hoogtefouten
Temperatuurdrift, en niet de sensorchip zelf, is de belangrijkste oorzaak van barometrische hoogtefouten in UAV-systemen. De luchttemperatuur daalt ongeveer 6,5 graden Celsius per 1.000 meter klimmen, en de nulpuntsverschuiving van de sensor verschuift naarmate de temperatuur van de verpakking verandert.
Zonder compensatie kan een schommeling van 10 graden Celsius de offset voldoende verschuiven om tientallen meters schijnbare hoogtefout te veroorzaken. Fabriekskalibratie lost dit op door nulpunts- en volledige compensatie uit te voeren op koude en warme temperatuurpunten, en vervolgens de stabiliteit gedurende een lange weekperiode te verifiëren.
MemsTech past dit proces toe op elk product vóór verzending. Daarom geldt de 0,2 procent FSS-specificatie onder reële vluchtomstandigheden en niet alleen op papier.
Verpakkings-, integratie- en supply chain-factoren voor productie-UAV's
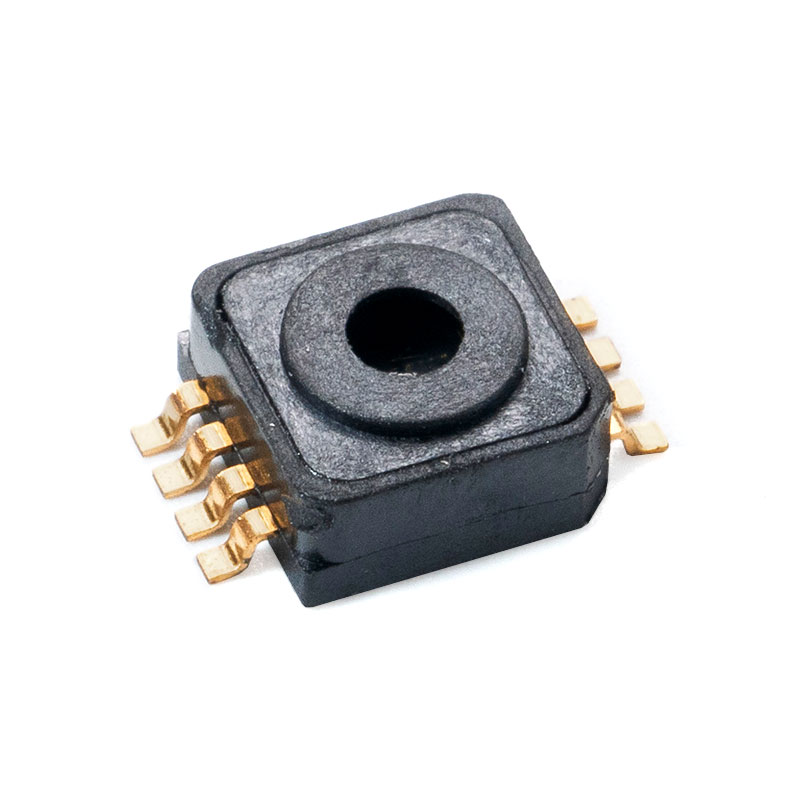
Oppervlakmontageverpakkingen zijn de beslissende factor voor de productie van drones op grote schaal. Het SOP-pakket ondersteunt automatische pick-and-place, verkleint het bordoppervlak en elimineert de soldeerstap door het bord heen die de DIP-assemblage vertraagt.
Bij productievolumes boven de 10.000 eenheden heeft de verpakkingskeuze rechtstreeks invloed op de montageopbrengst en -kosten. DIP- en SIP-pakketten blijven nuttig voor bench prototyping, maar ze voegen cyclustijd en handarbeid toe aan de productielijn. Een sensor ontworpen voor opbouwmontage, zoals de MCPV5xxx-serie, kan naadloos worden geïntegreerd met moderne reflow-soldeerprofielen.
Bij het aanschaffen van sensoren voor productie zijn de interne capaciteiten van de leverancier net zo belangrijk als de datasheet. MemsTech voert intern verpakkings-, draadverbindingen, lassen, temperatuurcompensatie, kalibratie en drifttests uit in een gestandaardiseerde faciliteit van 2.000 vierkante meter. Dit betekent dat de consistentie van batch tot batch niet afhankelijk is van een externe onderaannemer.
De praktische implicatie is eenvoudig: een op productie gerichte leverancier produceert consistentere UAV-sensoren dan een handelsbedrijf dat bij meerdere gieterijen inkoopt. Raadpleeg dit voor een gedetailleerd technisch overzicht uitgebreide gids voor MEMS-druksensortechnologie .
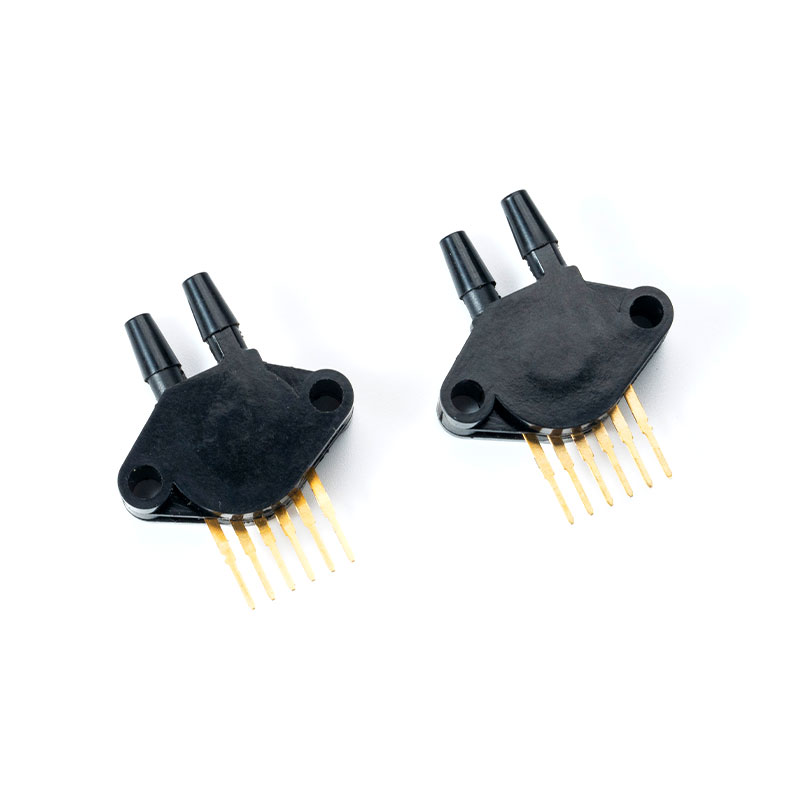 MCP5700DP Druksensor voor industrieel De MCP5XXXDP-serie heeft een geïntegreerde siliciumdruksensor. Signaalconditionering, temperatuurcompensatie en kalibratie Bekijk Product →
Veelgestelde vragen over UAV-druksensoren
Welk druksensorbereik moet ik kiezen voor een UAV-hoogtemeter?
Kies een absolute druksensor met een bereik dat het gehele werkhoogtevenster bestrijkt. Een sensor van 30 tot 110 kPa beslaat zeeniveau tot ongeveer 10.000 meter. Vliegt de drone onder de 6.000 meter, dan zorgt een smaller bereik van 30 tot 90 kPa voor een betere resolutie.
Moet ik een digitale of analoge druksensor gebruiken voor een drone?
Gebruik voor de meeste vluchtcontrollers een digitale I2C-sensor, omdat gekalibreerde gegevens de processorbelasting verminderen en de bedrading vereenvoudigen. Kies alleen voor analoge uitgang als de stuurautomaat een ADC met hoge resolutie heeft en het geluidsbudget een analoge front-end nabij de sensor mogelijk maakt.
Wat is de nauwkeurigheid van de MemsTech MCPh21 druksensor?
De MCPh21 heeft een uitgangsnauwkeurigheid van 0,2 procent op volledige schaal. Het is een digitale uitgangssensor met I2C-compatibiliteit, geschikt voor barometrische hoogte- en luchtsnelheidsmetingen in compacte UAV-systemen.
Kan dezelfde druksensor zowel hoogte als luchtsnelheid meten?
Een enkele absolute druksensor verwerkt de hoogte, maar de luchtsnelheid vereist een drukverschilconfiguratie. Sommige UAV-ontwerpen gebruiken twee sensoren: één absolute sensor voor hoogte en één differentiële sensor voor het meten van de luchtsnelheid in de pitotbuis.
Mems Tech heeft zich hierin gespecialiseerd van druksensoren voor meer dan 14 jaar.
-
 [email protected]
-
 +86-18068257393
-
 50-1125 Zhongbang City Garden, No.2008 Taihu East Avenue, Xinwu District, Wuxi City, provincie Jiangsu, China
Auteursrecht © 2025 byTechnologieco. van Wuximems, Ltd. Rights Reserved.
Aangepaste MEMS-druksensorfabrikanten
